
Механизм поворота предназначен для вращения поворотной части крана вокруг вертикальной оси (рис. 2.5)
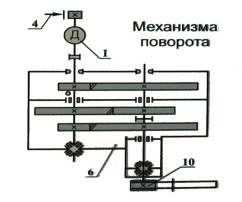
Рис. 2.4. Кинематическая схема механизма поворота:
1-электродвиатель; 4-тормоз; 6-редуктор; 10-выходная шестерня.
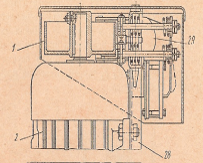
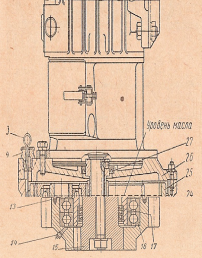
Рис. 2.4.Механизм поворота П-3:
1- шкив; 2- электродвигатель; 3- масломерный щуп; 4- пробка; 5,6,9- сателлиты; 7,11,24- водила II,III,I ступеней; 8- упорный подшипник; 10- корпус редуктора;
12- пробка сливная; 13,17,27- манжетные уплотнения; 14- масленка; 15- вал выходной; 16- шарикоподшипники; 18- шестерня выходная; 19- штифты;
20- зубчатый венец III ступени; 21,23- зубчатые кольца; 22,25- венцы II,I ступени; 26- крышка редуктора; 28- основание тормоза; 29- тормоз.
Механизм поворота П-3 предназначен для кранов большей грузоподъемности.
Он имеет вертикально расположенный фланцевый электродвигатель 2 и вертикальный планетарный редуктор. На верхнем валу электродвигателя расположен тормозной шкив 1 ,а на лапах- рамка 28 основания тормоза 29.
Редуктор состоит из корпуса 10 и крышки 26. Крышка в виде фланца соединяет электродвигатель с редуктором. Корпус отлит из стали и имеет снаружи массивную проушину и фланец для крепления к поворотной платформе крана.
На нижней шейке корпуса, опираясь на 2 подшипника 16, крепиться выходная шестерня 18, входящая в зацепление с опорно-поворотным кругом. Такое крепление разгружает тихоходный вал 15 от изгибающих радиальных нагрузок.
Планетарная передача состоит из трех ступеней. Венец 20 III ступени соединен с корпусом редуктора штифтами 19, а 2 других зафиксированы зубчатыми кольцами 21 и 23. Венцы I и II ступени выполнены самоустанавливающимися, т.е. имеются зазоры между внешней поверхностью венцов и корпусом редуктора. Это позволяет выровнять нагрузки на сателлиты независимо от наличия небольших погрешностей при изготовлении. В отличие от обычных тормозов каждая колодка тормоза отжимается своим электромагнитом, расположенным в нормальном, т.е. вертикальном положении. Такая конструкция позволяет повысить плавность разгона и торможения механизма, т.к. колодки отжимаются от шкива и накладываются в зависимости от положения рукоятки командоконтроллера механизма поворота.
грузоподъемный машина башенный кран
Бесконтактные электрические машины с обмоткой возбуждения
Несмотря на достоинства БЭМ с постоянными магнитами их применение носит ограниченный характер из-за плохих регулировочных свойств.В системах, где требуется плавное и глубокое регулирование показателей и высокий уровень их стабилизации, широко используются БЭМ с обмоткой возбуждения (с эл.магнитным ...
Нормирование технологических операций
При сравнении технологических процессов ремонта оси необходимо определить их экономическую целесообразность, для чего применяется экономический анализ технологических процессов. Базовым вариантом является ручная дуговая наплавка, предлагается заменить ее автоматической наплавкой под слоем флюса. Дл ...
Операционно-технологическая карта выполнения сельскохозяйственной
работы: посев зерновых
Показатели Значение показателя Схемы Условия работы: площадь поля, га длина и ширина поля, м уклон, % удельное сопротивление, кН/м 24 600*400 4 1.4 1000 Агротехнические требования и показатели качества работы: глубина посева., см норма высева, кг/га прямолинейность рядков отсутствие огрехов и перес ...