
При разработке системы управления рулем высоты (РВ), проектируемого самолета, используем полуавтоматическую систему управления. Система такого вида облегчит пилоту управление самолетом и повысит качество управления.
Полуавтоматические системы включают в себя: штурвальную колонку, отклонением которой пилот вводит в систему управляющие сигналы и осуществляет их дозировку; орган управления (РВ), отклонение которых в соответствии с управляющими сигналами (отклонением штурвальной колонки) создает необходимые для изменения траектории полета силы и моменты; проводку управления, соединяющую штурвал с органами управления.
Штурвальная колонка, показанная на рис.4.1, служит для управления рулем высоты (РВ) неманевренных самолетов (пассажирских) отклонением колонки управления "от себя" и "на себя" и элеронами – поворотом штурвала "влево-вправо".
В системе управления большую роль играет конструкция проводки. Она может быть гибкой, жесткой и смешенной.
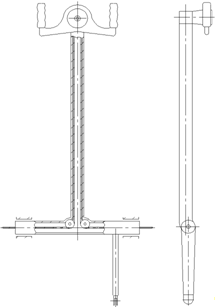
Рисунок 4.1 – Штурвальная колонка
На современных самолетах наиболее широко применяется жесткая проводка управления с поступательным движением тяг. Элементами жесткой проводки являются тяги, валы, качалки, рычаги, направляющие устройства и кронштейны.
При разработке системы управления, проектируемого самолета, будем использовать жесткую проводку, так как она имеет меньшее трение в сочленениях, не пружинит и не дает упругого люфта, что делает управление более чувствительным.
В качестве направляющих устройств для жесткой проводки управления применим направляющие, конструктивно состоящие из обоймы с четырьмя роликами.
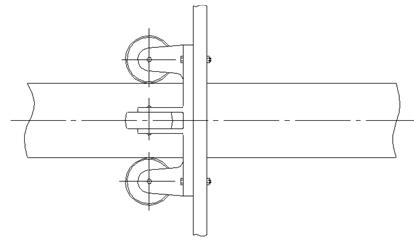
Рисунок 4.2.– Роликовые направляющие для жесткой проводки управления
Система управления бустерная с гидравлическими приводами. Гидроусилитель представляет собой гидравлическую следящую систему и состоит из исполнительного механизма, следящего элемента и связи между ними. Система обратимая, то есть большая часть шарнирного момента воспринимается гидроусилителем и некоторая доля воспринимается лётчиком.
Так же одной из наиболее важных и трудоёмких задач проектирования системы основного управления является определение его передаточных свойств, позволяющих установить требуемую взаимосвязь между перемещением командного рычага и перемещением рулевой поверхности, а также обеспечение рекомендуемых величин усилий, прикладываемых лётчиком к командному рычагу.
Учитывая выше сказанное и конструкцию самолета, составляем кинематическую схему системы управления рулем высоты.
Расчет режимов обработки и
норм времени
Операция 03 наплавочная Определим штучное время на заплавку шлицев наплавкой под слоем флюса вала первичного коробки передач автомобиля ЗИЛ-431410 (ЗИЛ-130). Длина шлицевой шейки l = 110; число шлицевых канавок – 10. 1) Исходные данные: 1.1 Деталь – вал первичный коробки передач автомобиля ЗИЛ-4314 ...
Ремонт
рулевой привод неисправность зазор Таблица 2 – перечень возможных неисправностей связанных с рулевым приводом. Причина неисправности Способ устранения Неправильный величина схождения колес Погнутость поперечной рулевой тяги, поворотных рычагов. Изношеность и люфт в шарнирах рулевых тяг. Выправить, ...
Обоснование формы и системы оплаты труда персонала занятого формированием
среднего блока
При выборе формы (системы) оплаты труда рабочих, занятых на проектируемом участке следует учитывать прогрессивные формы (системы) оплаты труда. Могут быть использованы повременная и сдельная формы оплаты труда и их разновидности (такие как индивидуальная и коллективная). При выборе формы (системы) ...